Learning-Augmented Control
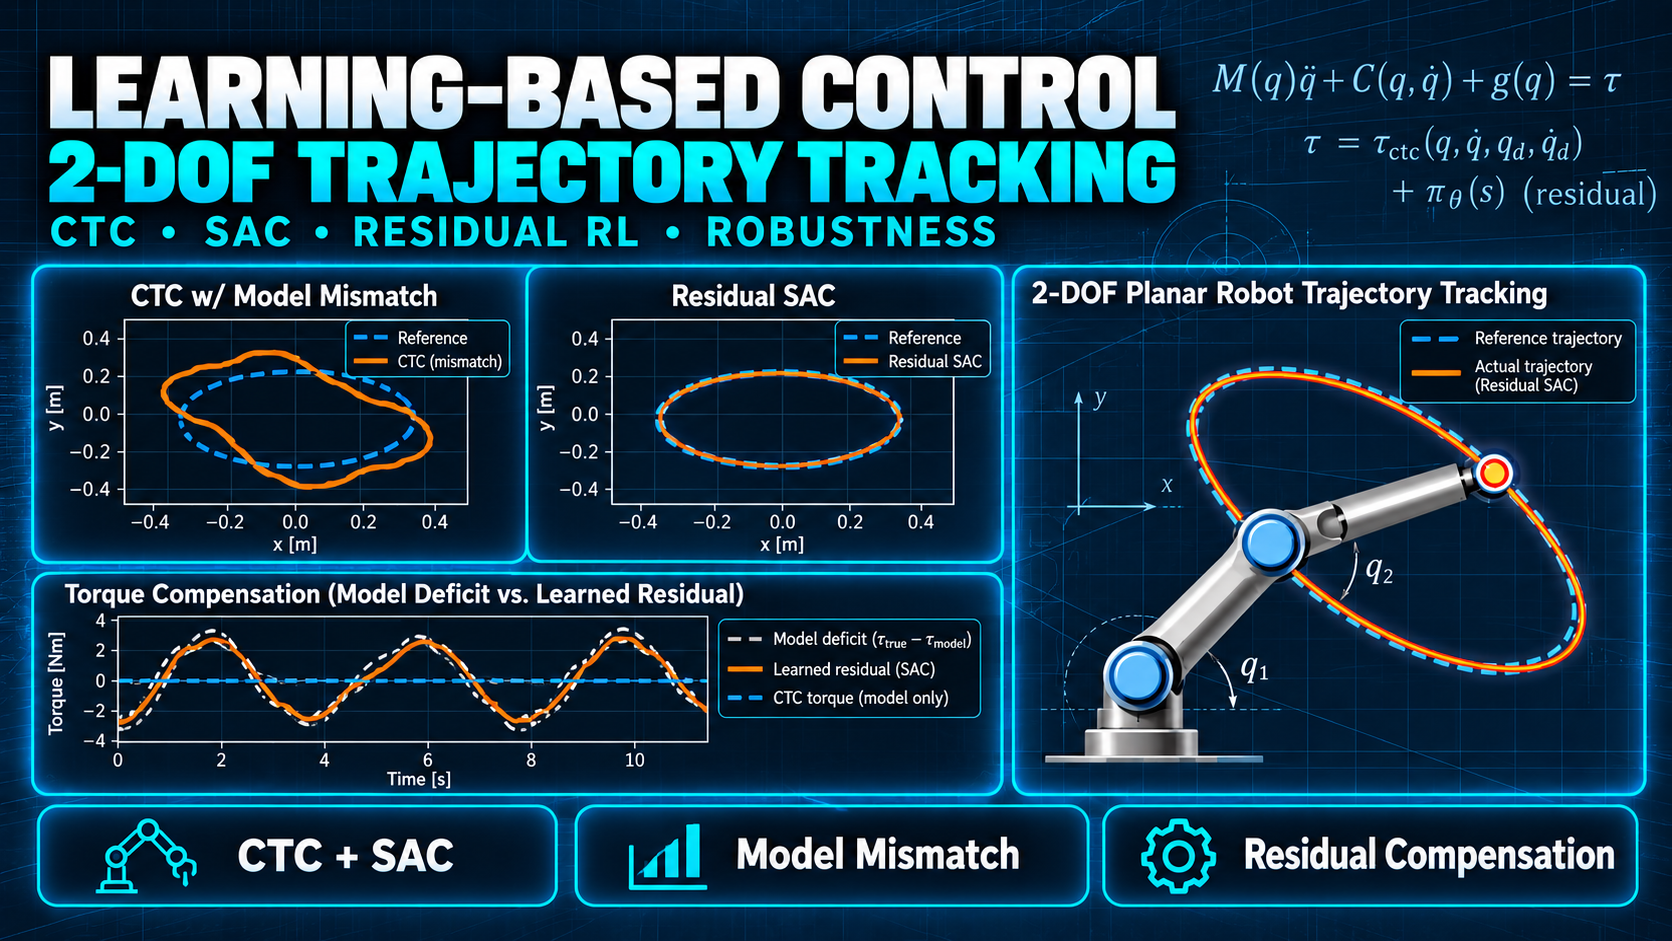
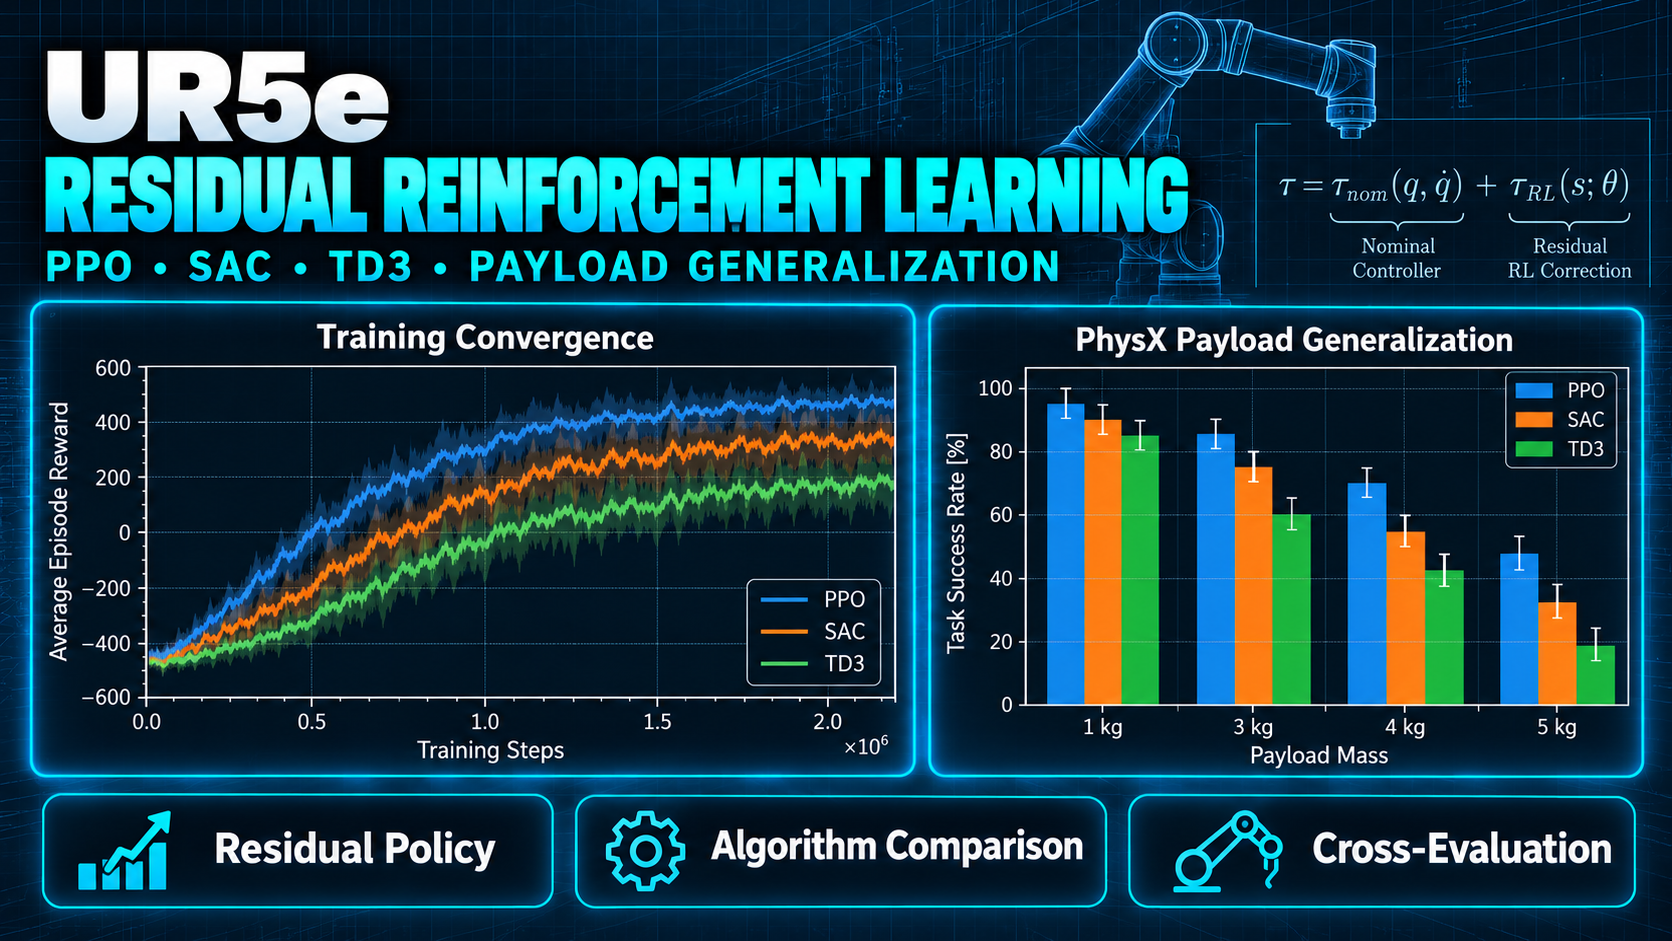
UR5e Residual Reinforcement Learning
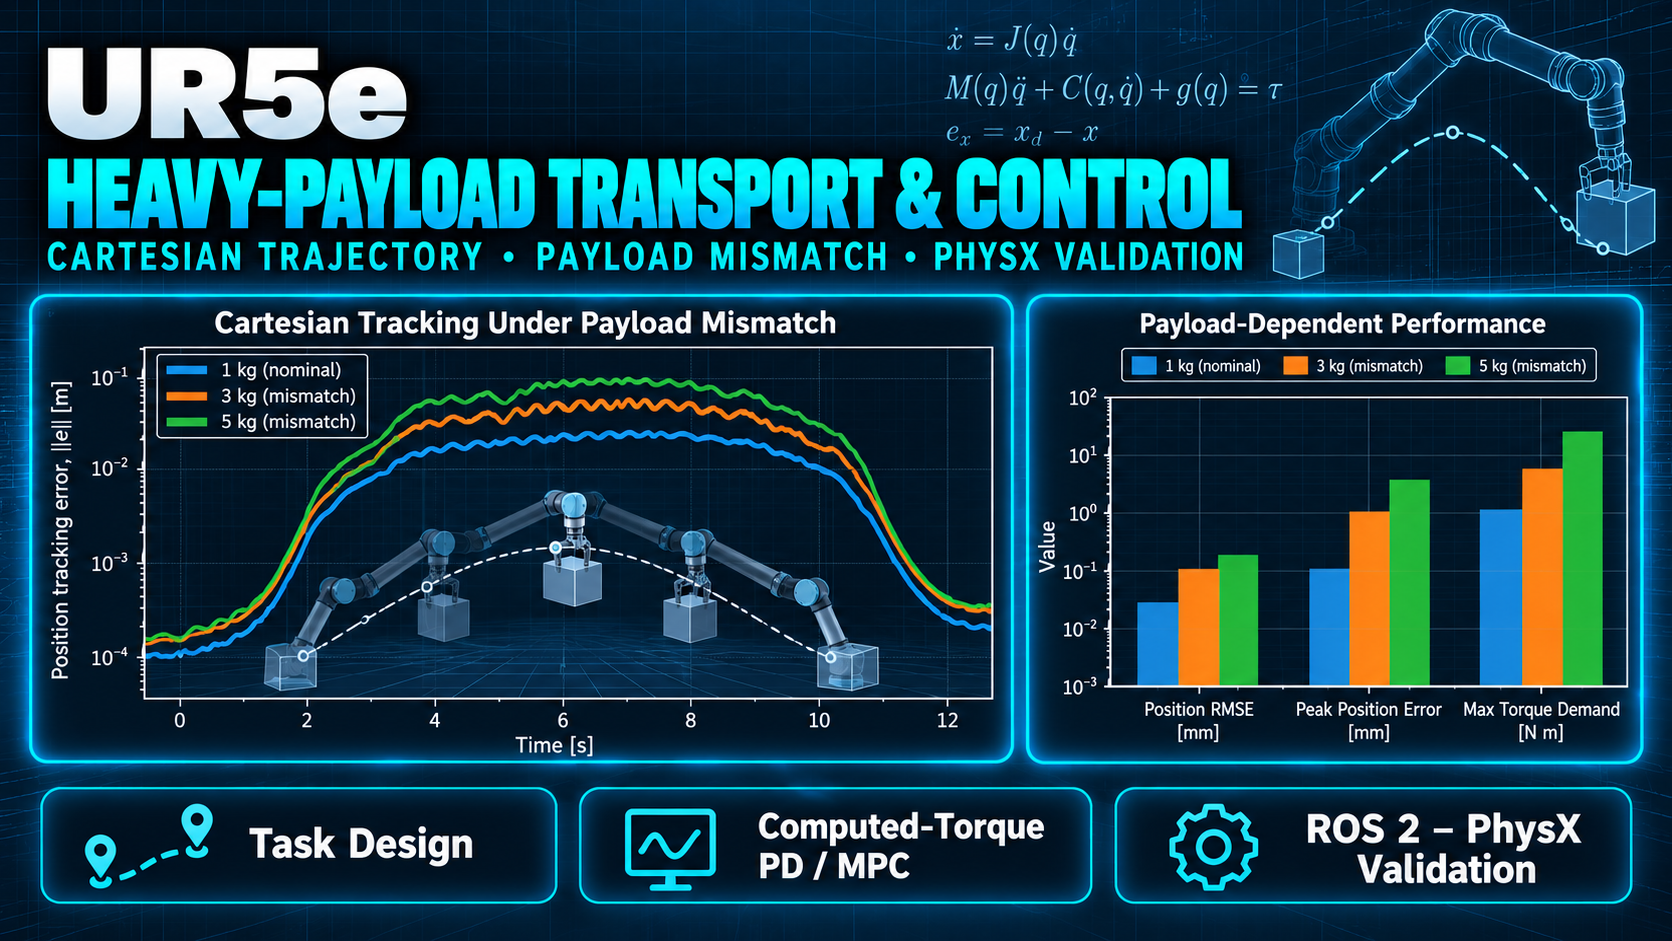
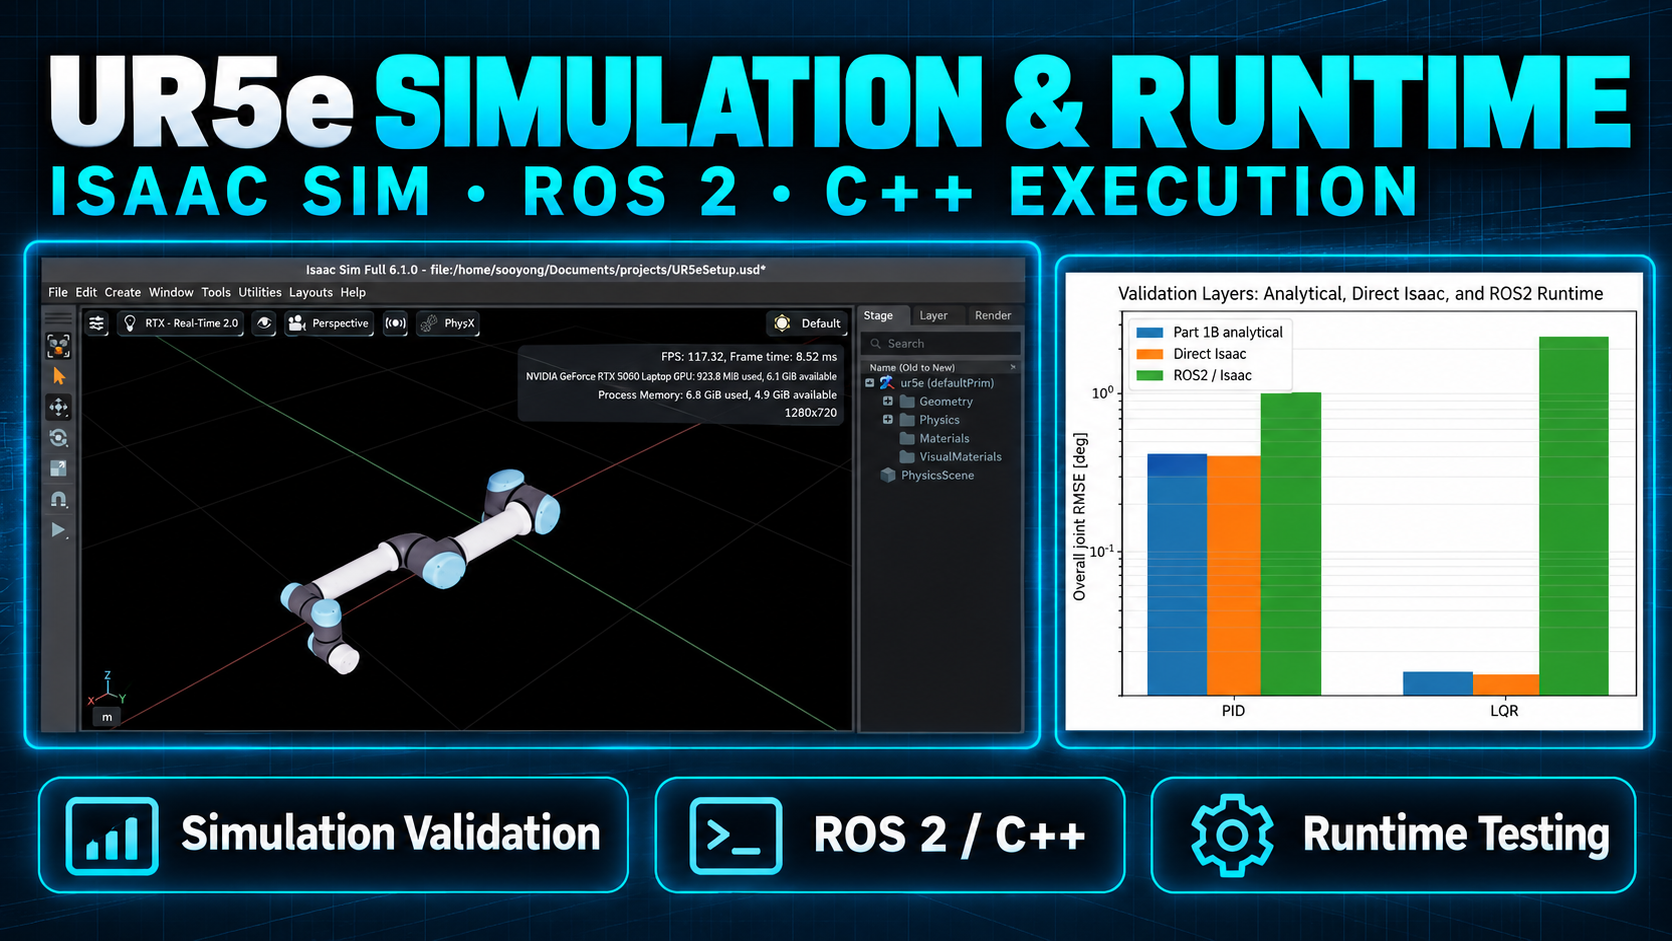
Examines bounded residual torque policies under payload-model mismatch using PPO, SAC, and TD3. PhysX experiments test heavier and lighter payloads, reverse-mismatch learning, and 4 kg cross-evaluation to identify when learned compensation improves—or degrades—an established nominal controller.
PPO · SAC · TD33→5 kg: 42.6% RMSE reductionReverse mismatchCross-evaluation